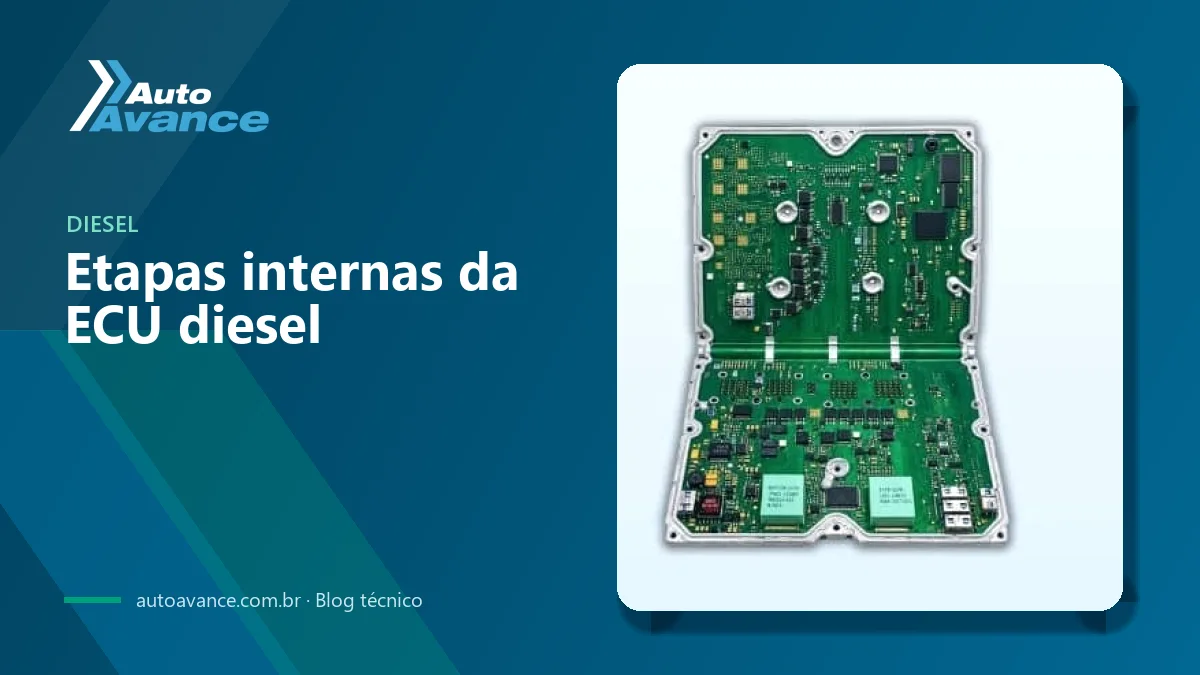
A ECU diesel não é um bloco eletrônico único. Suas etapas internas separam a recepção de sinais, o processamento lógico, a comunicação e o acionamento das cargas. Conhecer essas etapas permite localizar uma falha sem atribuí-la de imediato ao microcontrolador do módulo de injeção.
A análise deve seguir o caminho do sinal. Primeiro se verificam a alimentação e as referências internas. Depois se avaliam as entradas condicionadas, a execução do processador e as saídas de potência. Num reparo real, essa ordem ajuda a distinguir uma falha externa do chicote de uma perda funcional dentro do módulo.
Como se organizam as etapas internas da ECU diesel
Dentro da ECU, as funções se agrupam em blocos interligados. A etapa de entradas recebe os sinais do chicote. A etapa lógica interpreta esses sinais e executa o software de controle. A etapa de potência converte os comandos de baixo nível em corrente para bicos injetores, válvulas, relés e outros atuadores. A interface de comunicação troca informações com os demais módulos pela rede do veículo.
Essa separação não significa que cada bloco trabalhe isolado. Um sinal de rotação (CKP) válido precisa chegar ao processador para permitir o sincronismo. O processador precisa gerar um comando correto para que o driver comute. A saída também pode devolver ao bloco lógico informação de corrente, diagnóstico ou proteção.
- EntradasChicote e sensoresCKP / CMPAnalógicos / digitais
- CondicionamentoProteção e filtragemDivisores e amplificaçãoComparador / ADC
- LógicaMicrocontroladorFlash / EEPROM / RAMReguladores / reset
- PotênciaPré-drivers e MOSFETHigh-side / low-sideMedição e proteção
Etapa de potência: drivers e comutação dos atuadores
Do sinal lógico à corrente de carga
O microcontrolador não alimenta diretamente um bico injetor, uma válvula, um relé ou outro atuador. Ele produz um sinal de controle de baixo nível. Esse sinal passa por um pré-driver ou por um circuito integrado de acionamento que controla o gate de um MOSFET, de um transistor de potência ou de outro dispositivo de comutação.
A saída pode ser configurada como high-side, quando a chave entrega o positivo à carga, ou como low-side, quando a chave liga a carga ao negativo (massa). A arquitetura depende do atuador, do fabricante e da estratégia de controle. Por isso não se deve supor que todas as saídas da ECU têm a mesma topologia.
Os drivers automotivos podem integrar proteção contra sobrecorrente, curto-circuito, sobretemperatura, sobretensão e perda de carga. Alguns também entregam um sinal de diagnóstico ou uma medição proporcional de corrente. Essa realimentação permite que a ECU compare o comportamento elétrico da carga com o comando emitido.
Transientes das cargas indutivas
Um bico injetor, um solenoide ou um relé armazena energia no seu campo magnético. Quando a corrente é interrompida, essa energia produz um transiente de tensão. Diodos, redes de grampeamento, transistores protegidos e circuitos de recirculação controlam esse transiente para evitar danos ao dispositivo de comutação.
A presença de um diodo não deve ser dada como certa em todos os projetos. O caminho de descarga pode estar integrado no driver ou definido por componentes externos. O diagnóstico deve seguir o esquema da ECU específica antes de medir ou substituir um semicondutor.
Nos sistemas diesel Common Rail podem existir circuitos adicionais para elevar a tensão e armazenar energia durante o acionamento do bico. A função deles é dar uma resposta elétrica rápida à válvula do injetor. A existência dessa etapa, sua tensão e seu método de controle variam conforme a aplicação; por isso não se deve aplicar um valor universal.
Etapa de entradas e condicionamento de sinal
Proteção e filtragem antes do processador
Os sinais que vêm do chicote chegam primeiro a uma rede de proteção e condicionamento. Essa área pode incluir proteção contra sobretensão e descargas eletrostáticas, resistores limitadores, filtros, divisores de tensão, amplificadores, comparadores e circuitos de conformação.
O objetivo é adaptar um sinal exposto ao ruído do veículo a um nível que o circuito digital ou o conversor analógico-digital consiga interpretar. O condicionamento também limita perturbações e evita que uma entrada fora da faixa chegue diretamente ao microcontrolador.
Sinais CKP, CMP e entradas analógicas
Os sinais de rotação (CKP) e de fase (CMP) podem vir de sensores de relutância variável ou de sensores digitais, conforme o sistema. Um sinal de relutância variável precisa de uma interface capaz de detectar uma tensão alternada de amplitude variável e convertê-la em pulsos definidos. Um sinal digital pode exigir proteção, filtragem e adaptação de nível antes de entrar no processador.
As entradas analógicas trabalham com referências reguladas e chegam ao conversor A/D depois de passar pela rede de entrada correspondente. A tensão medida pela ECU não deve ser comparada com um valor genérico sem conhecer o sensor, a referência e o circuito do veículo.
Essa etapa é fundamental para separar uma falha externa de uma falha interna. Se o sinal está presente no conector da ECU, mas desaparece depois da proteção ou não atinge o nível esperado na entrada do processador, o problema pode estar no condicionamento. O teste deve ser feito com diagrama elétrico, osciloscópio e medições em pontos definidos.
Interpretar os sinais dos sensores ajuda a comparar a forma de onda no sensor, no chicote e na entrada do módulo. O sensor de rotação CKP exige atenção especial, porque a perda do sinal pode impedir o sincronismo e o acionamento dos bicos injetores.
Etapa lógica e de comunicação
Microcontrolador, memórias e reguladores
A etapa lógica concentra o microcontrolador, as memórias e os reguladores que alimentam os circuitos internos. O processador executa o software, interpreta as entradas, calcula as estratégias de injeção e gera os comandos para os drivers.
A memória Flash costuma guardar o programa e os dados de calibração. A EEPROM pode conservar parâmetros que precisam permanecer sem alimentação, embora a função exata dependa da arquitetura. A memória RAM guarda dados temporários de execução. Nem todas as unidades separam essas funções nos mesmos componentes físicos; algumas as integram dentro do microcontrolador.
O regulador interno deve entregar uma alimentação estável ao núcleo, às memórias e aos periféricos. Também é preciso verificar o circuito de reset, a referência de clock ou oscilador e a atividade do processador. Uma tensão correta no conector não prova que as fontes internas estão funcionando.
CAN H, CAN L e SAE J1939
O transceptor CAN é a interface elétrica entre a lógica interna e as linhas CAN H e CAN L. O microcontrolador envia e recebe sinais lógicos; o transceptor os converte em sinais diferenciais da rede e protege a interface contra as condições elétricas previstas no projeto.
Em caminhões, ônibus e máquinas diesel, a comunicação pode usar o protocolo SAE J1939. A presença de alimentação na ECU não garante que o transceptor esteja operando. Uma falha nessa área pode gerar perda de comunicação mesmo com o processador executando parte do software.
Ordem de diagnóstico no reparo da ECU
Verificações iniciais
Antes de concluir que existe dano no microcontrolador, verificam-se o positivo permanente (linha 30), o positivo pós-chave (linha 15), os aterramentos, as quedas de tensão e as proteções de entrada. Depois se conferem as fontes internas e suas referências nas condições indicadas pelo fabricante do módulo.
Reset, oscilador e execução
Com as fontes estáveis, verifica-se o estado do reset e a atividade do oscilador. Um reset mantido, uma alimentação que cai durante a partida ou uma referência de clock ausente podem impedir a execução sem que o microcontrolador esteja danificado.
Entradas, saídas e comunicação
Em seguida, compara-se o sinal do sensor no conector com o sinal disponível depois do condicionamento. Se o processador funciona, verifica-se o comando de saída e a resposta do driver com uma carga e um procedimento seguros. Por fim, confere-se a atividade do transceptor e o estado de CAN H / CAN L.
O diagnóstico eletrônico automotivo permite relacionar essas medições com dados ao vivo do scanner, testes de atuadores e comunicação. O objetivo não é trocar a ECU pela ausência de um sinal, e sim demonstrar em qual etapa a cadeia funcional se interrompe.
- 1. Alimentação e aterramentosConector, fusíveis, queda de tensão e proteções
- 2. Fontes internasReguladores e referências do módulo
- 3. Reset e osciladorPartida, clock e execução do processador
- 4. Entradas condicionadasCKP, CMP, referências, filtros e ADC
- 5. Potência e comunicaçãoDrivers, resposta de carga, transceptor e rede CAN
Conclusão: localizar a etapa que não recebe, não processa ou não entrega o sinal.
Critério técnico para reparar o módulo
As etapas internas da ECU diesel devem ser avaliadas como uma cadeia: alimentação, condicionamento, lógica, comunicação e potência. Um curto-circuito externo pode danificar um driver sem afetar o processador. Uma entrada protegida pode ficar aberta sem que o sensor tenha falha. Um transceptor CAN pode perder a comunicação enquanto as saídas continuam funcionando.
O reparo deve documentar cada medição e compará-la com o esquema específico. Sem essa referência, não é possível atribuir um valor universal a uma fonte, a um sinal CKP/CMP, à corrente de um bico injetor ou a uma tensão elevadora. A conclusão correta aparece quando o teste identifica o bloco que não recebe, não processa ou não entrega o sinal esperado.